
225万台/年
中国显微外科核心相关手术量:神经血管约 115.45 万、恶性脑肿瘤相关约 51.21 万、耳鼻喉约 30.06 万、眼科(非白内障)约 28.38 万。
定微科技 DYNWAY
面向神经外科与显微外科的显微手术导航。系统搭载于现有手术显微镜,背后是两项关键技术创新:亚毫米级术中实时配准与微米级器械实时追踪。
导航要持续回答“我在哪”。现有显微导航只在术前配准一次,组织一变形就失效——术中持续配准至今仍是未解的瓶颈。
项目当前仍处于研发和验证阶段 · 核心技术已完成台架与动物实验验证;整机端到端导航精度需在一体化样机 V1 后由第三方测试给出
PROJECT FILM · 项目介绍
系统原理、样机形态与实验现场的完整介绍(含解说声音)。
临床问题
病灶边界、器械尖端与关键组织的相对位置难以直接判断。关键边界与残余往往小于 0.5 mm,超出人眼与显微镜景深的识别极限;而传统导航精度多在 1–3 mm,与显微场景的 20–25 µm 量级存在数量级差距。越靠近深部与微小结构,医生越依赖经验,培训周期和风险波动也随之放大。
中国显微外科核心相关手术量:神经血管约 115.45 万、恶性脑肿瘤相关约 51.21 万、耳鼻喉约 30.06 万、眼科(非白内障)约 28.38 万。
四级胶质瘤全切除相较次全切除的平均生存获益。
密度仅为发达国家的 30%,培养周期长达 10–15 年。以显微游离皮瓣手术为例,初学者吻合通畅率仅 60–70%,成功率曲线趋于平稳所需病例数高达 600 例。导航系统承担辅助决策与缩短学习曲线的价值。
手术量数据来源:中国卫生健康统计年鉴。其余临床数据引自公开研究,统计口径、年份与适应症范围可能存在差异。术中深部信息与边界判断不足这一痛点,经中山大学肿瘤防治中心神经外科术者访谈确认。
现有方案的边界
传统导航以骨性固定、大尺寸反光标记和较开阔视野为设计前提。进入显微切除阶段,这三项前提同时不成立——漂移、尺度、特征三项限制叠加,随软组织形变的术中动态配准因此成为尚未解决的关键技术瓶颈。
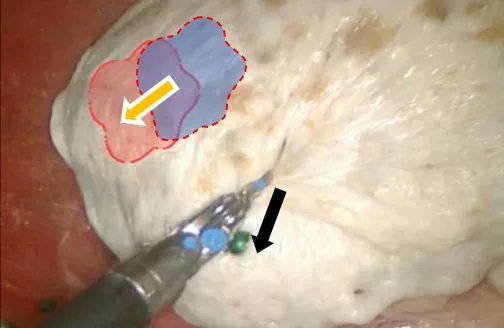
开硬膜后皮层移位可达 1–2 cm(文献报告),此后每一步操作与切除都在持续改变组织位置;现有导航无法实时重新配准,屏幕上的位置会逐渐偏离真实术野。

现有导航整机误差约 1–3 mm,难以支撑显微级边界判断;传统反光球标记直径约 11 mm,与 0.3 mm 级显微器械尖端存在明显尺度差,在狭窄术野中易造成遮挡。

软组织在开硬膜后即发生非刚性移位,刚体 / ICP 类配准的假设不再成立;显微视野仅数毫米,稳定可重复的特征点极少,反光、渗血与遮挡还会进一步改变局部图像。
来源:01、02 两项为中山大学肿瘤防治中心神经外科术者反馈;脑移位量级引自文献(Nimsky 等 2000;Nabavi 等 2001);其余数值为厂商公开参数与文献;03 为本团队算法验证结论。
产品概念
导航成立有两个必要条件:器械此刻在哪里、眼前这块组织是什么。二者都必须在切除全程持续成立——只在术前完成一次的,是规划,不是导航。
目标:在不改变医生核心操作习惯的前提下,让边界、距离和风险提示进入当前视野。产品价值仍需通过真实临床工作流、对照基线与医生反馈持续验证。
关键技术 · 产品形态
两项关键技术创新是亚毫米级术中实时配准与微米级器械实时追踪。落到产品上是三个形态:分光式立体手术显微镜与可定位追踪的显微器械支撑器械追踪,三维导航软件承载术中配准;结果以边界与距离提示的形式出现在术者原有的显微视野里。三者合起来是一层术中感知。
产品形态
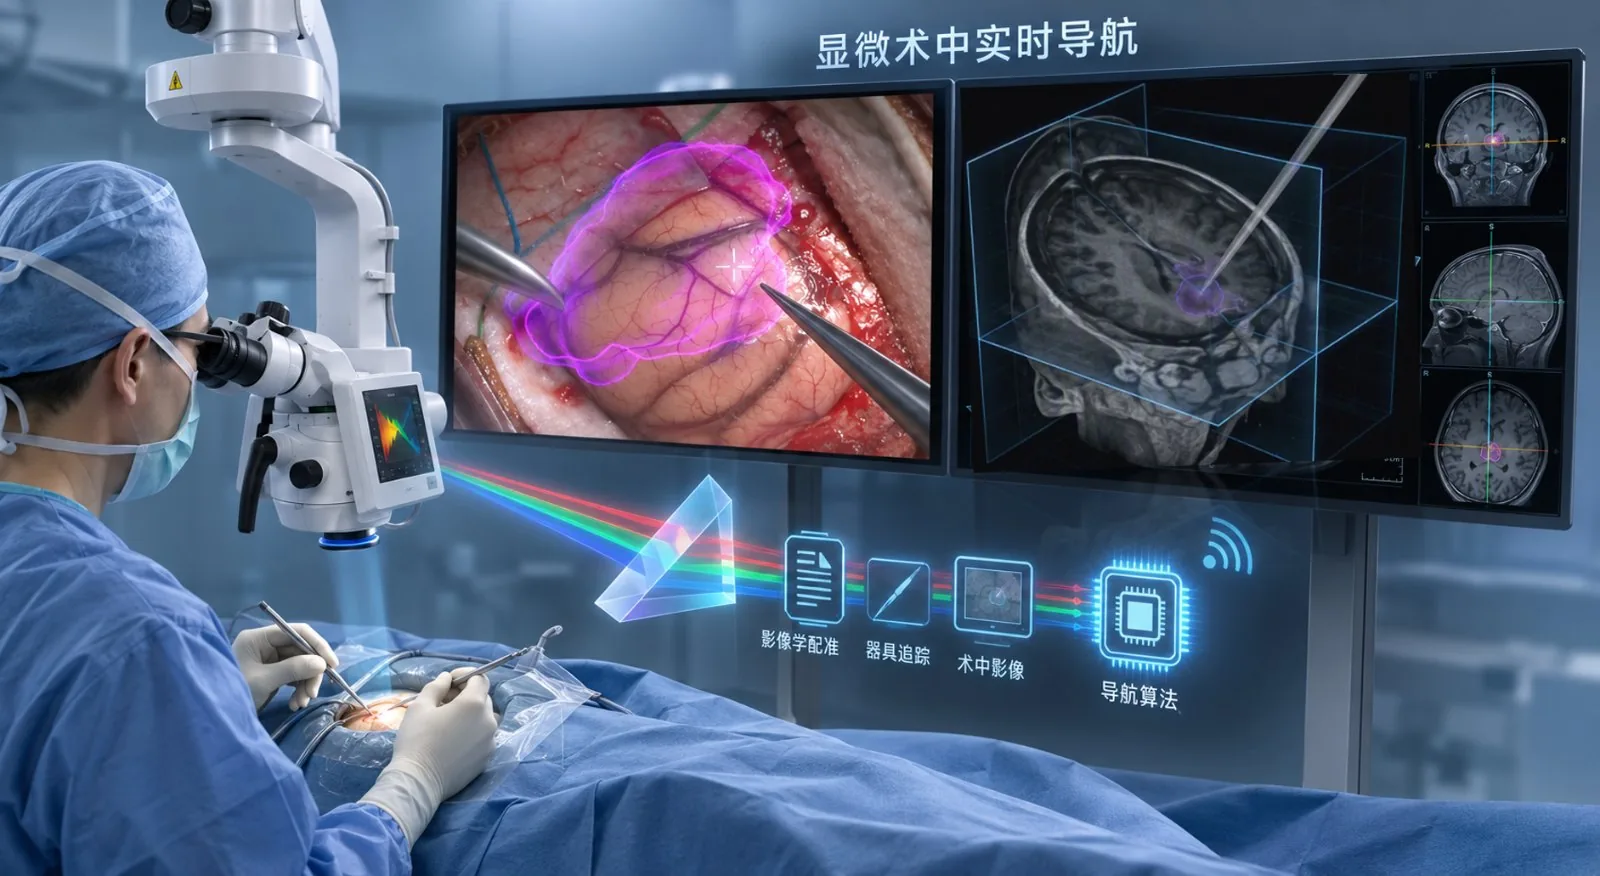
系统搭载于现有手术显微镜,不改变手术室既有布置。图中标出的三个形态,加上术野内的叠加画面,就是它在手术室里全部的可见部分。此图为概念示意,非实拍。
点选图上的编号或下面任一形态,图上标出它的位置,下面展开支撑它的技术与实验记录。

01 · 硬件 · 分光成像
一套光路,两种用途。同轴分光让同一视野同时采集可见光与近红外,不需要切换滤光镜组:可见光用于术野显示,近红外用于采集光纤追踪点的信号。这里的三张图依次是同轴分光光路、分光模块验证样机与显微镜集成;分光模块已完成台架验证。
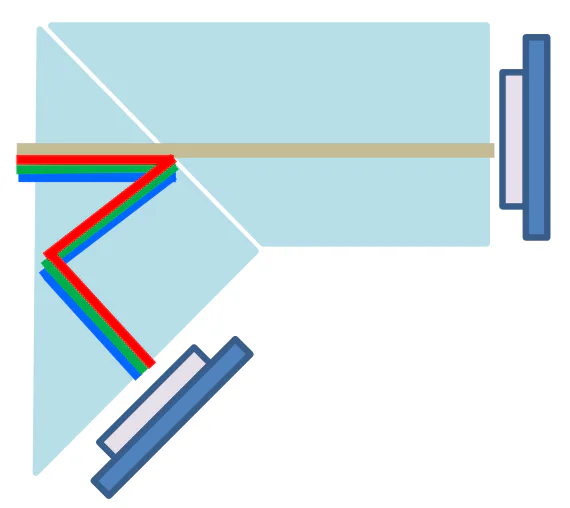


将成像与计量能力集成到显微镜平台,在保留实时术野的同时,输出结构、深度与相对位置参照。
02 · 器械 · 光纤追踪
直径不到 0.1 mm 的光纤嵌入镊子与剪刀,在尖端形成主动追踪点,保持器械原有的尺寸、重量与手感。传统反光球标记直径约 11 mm,而显微器械尖端只有 0.3 mm 级——追踪标记从反光球变成器械尖端的光纤,尖端位置与术前模型联动提示。




光纤主动追踪点已提交专利申请(日本特願 2025-284200,已受理),原理验证完成;前序方法「双目关键点三维重建」发表于 IEEE T-ASE 2026。
03 · 软件 · 术中配准
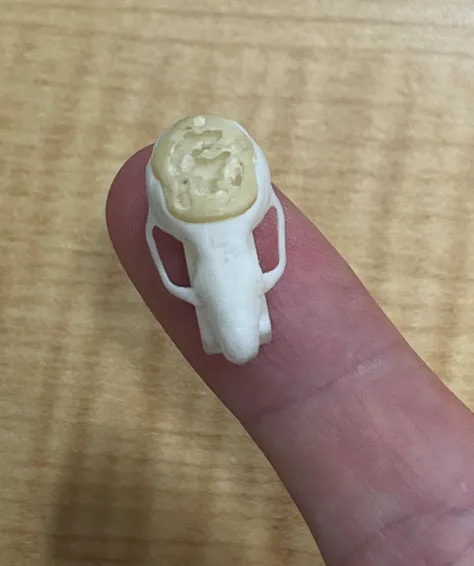
配准分两步。初始配准以血管走向、骨面纹理等语义特征替代人工标记点,不需要植入骨性标记,已在活体小鼠开颅实验中验证(伦理审查编号 A2023M042-07,东京大学)。动态配准在显微视野内的组织表面自动选取标志点并持续评估可信度,追随软组织形变;这一步目前在公开数据与仿真上验证,活体验证排在下一阶段。
STEP 1 · 初始配准 · 活体小鼠开颅实测
语义特征约束:以血管走向、骨面纹理替代人工标记点,不需要植入骨性标记。下表把三类配准方法放在同一张表里,并标注各自的数据来源;软组织形变场景由第二步动态配准承接。
| 配准方法 | 配准误差 | 显微形变场景 | 数据来源 |
|---|---|---|---|
| 骨性固定配准 | 约 0.8–2 mm | 不适用 | 公开文献 |
| 传统 ICP 表面匹配 | 2.7–5.3 mm | 不适用 | 公开文献 |
| 本项目 · 语义配准 | 0.164 ± 0.059 mm(最大 0.270 mm) | 由动态配准承接 | 活体小鼠开颅实测 |
骨性固定一行为配准误差,整机误差通常在 1–3 mm。文献出处:术中 CT 配准 0.86 mm、表面匹配 ≤ 5.3 mm、ICP 2.7 mm。文献值与本项目实测值的实验条件、样本量与统计口径不同,不能直接等同比较,此处用于说明误差量级的差异。本项目数据来自活体小鼠开颅实验,配准平移误差中位数为 0.16 mm;完整统计口径与原始记录可在尽调材料中提供。



STEP 2 · 动态配准 · 公开数据与仿真
动态标志点在显微视野内的组织表面自动选取,持续评估可信度,失效即替换;由表面运动场推算深部病灶位移,不需要参考架,也不需要术中影像。
在组织表面自动选取并持续评估可信度,失效即替换,使器械轨迹、模型和实时画面保持在同一套空间关系里。
画面突然旋转 90° / 180° 后,组织跟踪准确率为 54.0% / 58.7%,同条件下现有点跟踪模型为 4.6%–6.6%。数据集为 STIR(活体软组织手术视频公开数据集),对应显微镜换位、视野重入后的找回。
由表面运动推算未被直接看到的病灶,定位误差比不做形变补偿降低 75%。基线为初始配准后位姿不再更新,器官仿真。
FAIL-SAFE · 失效降级
显微视野里渗血、反光与遮挡随时发生。系统按配准可信度分三级递进,任何一级都不会在参照已经不可信时继续给出确定性提示;系统只提示、不执行,决策始终在术者。
剔除异常点,由其余标志点维持配准,不中断。
冻结于上一次可信位姿,并提示重新配准。
撤下叠加显示,由术者决定是否重新配准。
软组织形变场景的活体验证排在下一阶段:先以猪源离体组织验证渗血、反光等恶劣场景,再于 2027 年内开展 in vivo 猪实验 6–12 例,结果作为注册申报的动物试验资料。导航系统专利日本特願 2025-284200 已受理;前序方法发表于 Advanced Robotics 2024 与 IEEE RA-L 2026。
以上结果用于说明研发阶段的系统能力。医学用途、性能指标和临床获批状态以后续验证及公开文件为准。
04 · 术中输出
术中输出是 03 的呈现:边界、器械尖端与距离都出现在原有的显微视野里,术者不需要切换视线。实时导航与术前计划联动,可视化肿瘤边界并提示关键结构;系统只提示,不执行。


临床工作流
系统搭载于现有手术显微镜,手术室站位、器械与屏幕布局都不变;全流程新增的只有显微镜就位后那一次配准。术者在原有显微视野内获得边界与距离提示,不需要切换视线。
MRI / CT 导入,完成病灶与关键结构分割并规划路径。
显微镜就位后完成一次配准,不需要植入骨性标记。这是整个流程中唯一新增的操作。
系统在后台持续评估并更新术前模型与术中视野的对应关系,术者无需介入。
在显微视野内给出病灶边界、器械尖端与关键结构的相对位置。
留存操作过程数据,用于复盘、带教与临床证据积累。
无菌与器械管理按现有规范执行:分光模块套一次性无菌罩、不改变铺单方式;光纤器械按常规显微器械灭菌,器械护士仅新增套罩与清点两项动作。实际步骤与各环节耗时仍在与临床合作医生共同确认。
研发与知识产权
概念验证已完成,专利已受理与授权,种子轮投资意向已达成。产品化路径包括模块样机、一体化样机、注册检验、临床试验与 NMPA 审评;时间节点仍会受到实验进度、法规沟通和资金节奏影响。
完成方法创新与基础技术路线探索,推进人机交互验证与一代样机研制。
已完成动物实验与分光相机模块样机验证;导航软件与器械追踪系统工程迭代中;公司主体广州定微科技有限公司于本年设立。
一体化样机 V1 两台;Q3 启动注册检验,Q4 与审评机构预沟通、确定临床评价路径。
补充小样本临床试验,同步完成注册样机与质量体系考核准备;研究级模块与 OEM 合作产生首笔收入。
提交注册资料,进入技术审评;最早可提前至 2028 Q3。
含审评发补缓冲。该节点受监管沟通与试验进展影响,最终周期以实际进展为准。
商业化不压在这个节点上:取证前先以训练评价模式、OEM 模块与软件许可产生收入,分阶段路径见下文「市场 · 竞争 · 资金与里程碑」一节。
同方向论文 73 篇,其中关键核心论文 15 篇(含 IEEE T-ASE、RA-L 等期刊与会议),11 篇为团队成员第一作者;机器人小鼠开颅自主钻孔系统获 IROS 2023 最佳应用论文奖。累计 74 例动物实验,已通过伦理审查。科研合作网络为中日 4 家机构:中山大学肿瘤防治中心神经外科、东京大学医学院(眼科、小儿外科)已达成临床验证合作意向;东南大学附属中大医院、帝京大学医学院为科研合作意向。
电气安全、电磁兼容、软件与生物学评价,对应 GB 9706.1、YY 9706.102、GB/T 25000.51 与 GB/T 16886;拟委托省级医疗器械检验院。
2027 Q4 与审评机构预沟通确定路径,随后开展补充小样本临床试验,完成伦理与备案。以已上市的手术导航产品为可比器械参照;核心原理不同,基准按单臂、精度终点、2–3 家中心规划。
注册样机与注册资料准备;生产许可、体系考核、供应链与工艺固化。两条路线:委托生产(轻资产、可提前受理)或自建装配检测线,首选委托生产。
提交注册资料,进入技术审评;最早可提前至 2028 Q3。技术审评法定 90 个工作日,叠加体系核查与行政审批,含发补实际按 12–24 个月估。
一轮发补按 3–6 个月计,已计入 2030 年取证目标;体系资料并行准备,审评预沟通提前启动。上述节点为规划口径,最终周期以监管沟通与试验进展为准。
以上为研发阶段的台架与活体小鼠实测结果。标定、测量的原始记录可在尽调材料中提供;整机端到端导航精度需在一体化样机 V1 后由第三方测试给出。

实验明细见预印本 arXiv:2609.12530(已投 IEEE T-RO)。
| 年 | 论文主题 | 期刊 / 会议 | 团队作者 | 对应 |
|---|---|---|---|---|
| 2026 | 自动标定与三维表面拟合的骨微铣削 | IEEE RA-L | 赵恩铎(一作)、林晓锋 | 标定与配准 · 离体小鼠 6/7 |
| 2026 | 实时双目关键点追踪的显微持针 | IEEE T-ASE | 林晓锋 | 器械追踪(对象为缝合针) |
| 2025 | 小鼠颅窗自主钻削 | IEEE T-ASE | 赵恩铎(一作) | 验证平台 · 离体小鼠 14/20 |
| 2025 | 主动接触估计钻削对象状态 | IEEE RA-L | 林晓锋(一作)、赵恩铎 | 验证平台 |
| 2025 | 自主微钻削的完成度识别 | Scientific Reports | 赵恩铎(一作) | 验证平台 |
| 2025 | 多模态微钻削数字孪生 | IJCARS | 赵恩铎 | 验证平台 |
| 2024 | 显微双目相机的颅骨特征配准 | Advanced Robotics | 林晓锋(一作) | 配准 · 前序方法 |
| 2023 | 小鼠颅窗自主钻削:鸡蛋模型评估 | IROS · 最佳应用论文奖 | 赵恩铎(一作) | 验证平台 |
| 2026 | 通用解剖先验与主动边界感知的精密铣削 | 预印本 arXiv:2609.12530 · 已投 IEEE T-RO | 赵恩铎、林晓锋(共同一作)、宋雨涵 | 配准 0.16 mm · 活体小鼠 15/15 |
前 8 篇为同行评审的正式论文,末行为预印本;动态标志点的论文稿尚未发表,未列入。「论文主题」一栏为中文概括,不是原题。同方向论文共 73 篇,其中关键核心论文 15 篇,11 篇为团队成员第一作者;DOI 可在尽调材料中核验。


IP PORTFOLIO
计数按同族合并(力反馈装置的中国与 WIPO 申请计为一项)。直接对应当前产品的是 2 项已受理的导航核心专利:日本申请“导航系统、算法及其器具”(特願 2025-284200)与中国申请“面向立体显微成像系统的三维标定板及性能评价方法”(CN202610805057.1)。已授权的 6 项属手术机器人方向,体现团队既有技术积累;8 项专利的发明人均为 CEO 林晓锋。壁垒结构为亚毫米级术中实时配准 × 微米级器械实时追踪的软硬件一体组合。项目归属、许可范围与自由实施空间仍需在融资与合作尽调中逐项确认。
团队
研发、算法与 AI、临床、技术转化、商务供应链、公司与资本——器械从实验室到医院的核心环节各有负责人。核心成员拥有东京大学、清华大学、哈佛大学、耶鲁大学、中国科学院大学、哈尔滨工业大学等研究与学习经历;两位顾问分别对应临床转化与产业注册。

FOUNDER & CEO
东京大学医学院医疗器械部门特任研究员 · 分工:产品、技术、科研与临床、战略
 林冠昊
COO
 赵恩铎
CTO
 宋雨涵
研发总监
 余增辉
商务总监
 姜晟灏
临床研究员
 Gina Quan
技术转化研究员
 陆建
临床转化顾问
 吴楚升
产业顾问
COO · 联合创始人
CTO · 联合创始人
研发总监 · 联合创始人
商务总监 · 联合创始人
临床研究员
技术转化研究员
临床转化顾问
协助方向:成果转化路径;东南大学及中大医院端资源对接;临床应用与科室延伸
产业顾问
协助方向:产业与供应链资源对接;质量体系与注册准备指导;行业战略
市场 · 竞争 · 资金与里程碑
项目当前仍处于研发和验证阶段。同一套系统分两种模式:取证前以技能训练与评价模式、OEM 模块与软件许可先行产生收入,商业化不必等到整机取证;取证后切换到手术导航模式,转向自有整机、软件与耗材。
01 · 位置
导航要在切除全程持续回答两个问题:器械在哪里、这是什么组织。现有产品各有所长:有的已把导航画面送进显微镜,有的做到了基于骨面的持续配准。本产品的差异在于同时做到三件事——覆盖显微镜下的术野、在显微视野内追踪器械本身、术中随组织形变持续配准。
| 产品 / 国家 | ①延伸至显微手术 | ②显微视野器械追踪 | ③术中持续配准 | 配准方式 |
|---|---|---|---|---|
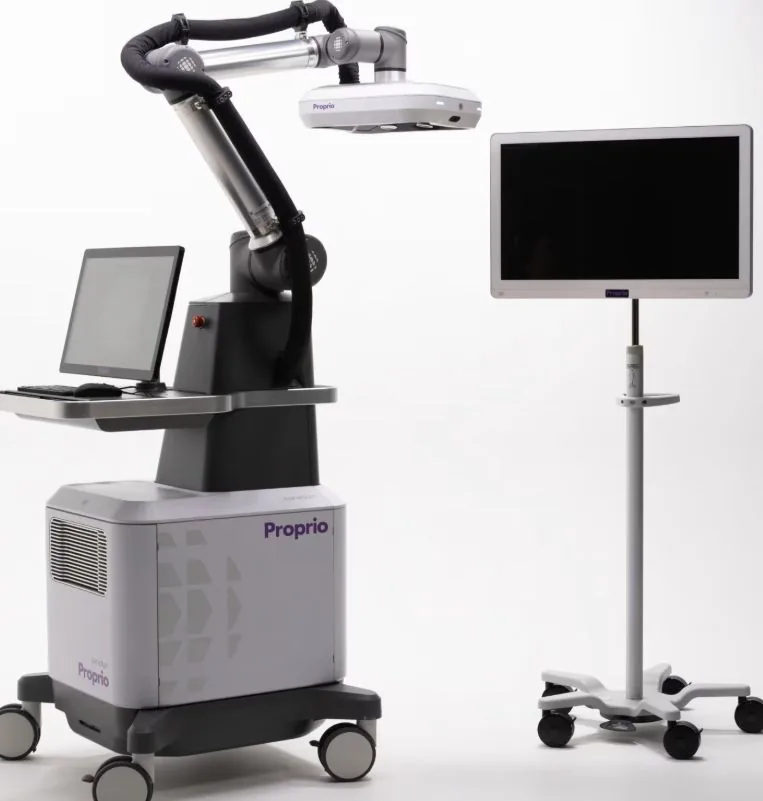 Proprio Paradigm美国 |
不具备 | 不具备 | 具备 | 基于刚体的持续配准相机阵列实时匹配暴露骨面与 CT 模型,逐节椎骨刚性配准;面向脊柱开放术野。 |
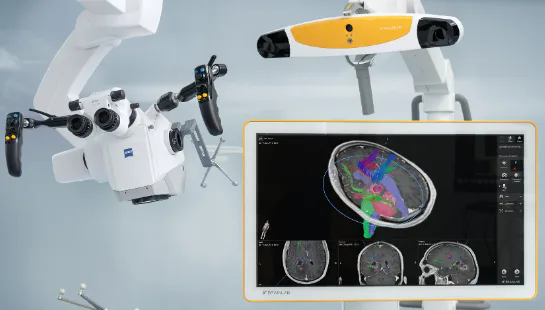 Brainlab Microscope Navigation德国 · 搭载蔡司 / 徕卡显微镜 |
具备 | 不具备 | 不具备 | 追踪的是显微镜位姿追踪显微镜位姿,把术前影像叠进目镜;叠加内容来自术前那一次配准。 |
 Medtronic StealthStation S8美国 |
具备 | 不具备 | 不具备 | 一次配准,更新靠术中重扫红外 / 电磁追踪参考架,导航画面可注入显微镜目镜;配准的更新通过术中重新扫描完成。 |
 Beyeonics One以色列 · 数字显微镜 |
不适用 | 不具备 | 不具备 | 数字显微镜,定位是可视化术野画面数字化后送头戴显示,不含影像配准与导航功能。 |
 7D FLASH美国 |
不具备 | 不具备 | 不具备 | 秒级配准,快照式参考架夹持椎骨,可见光匹配暴露骨面;解剖变化后重新拍摄一次以更新。 |
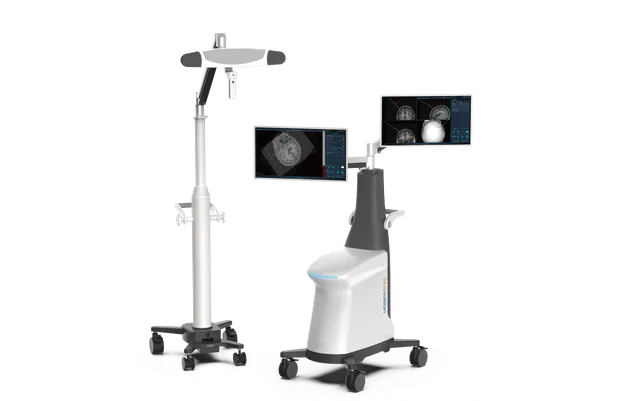 华科精准中国 · 神经外科手术机器人 |
不具备 | 不具备 | 不具备 | 开颅前完成一次配准结构光扫描头面部外形完成配准;配准在开颅前进行,开颅后沿用这一次配准。 |
 定微 显微手术智能导航系统本产品 · 本表内同时具备三项 |
具备 | 具备 | 具备 | 持续配准,随组织形变更新配准对象是显微视野里的组织本身;不使用参考架,不需要术中重扫。整机精度与临床价值仍在验证中。 |
维度口径:① 以常规(非显微)手术导航为基线,表示能否进一步覆盖显微镜下术野;Beyeonics One 不含导航功能,故记为不适用。② 指在显微视野内对器械本身进行图像级追踪,不含外部光学标记追踪。③ 指配准在术中由系统基于解剖本身持续自动更新,不靠重扫;只追踪刚性参考架不计入。本产品面向的适应症为神经外科、耳鼻喉、眼科与重建外科。
对照内容按 2026 年 11 月各厂商公开资料与注册信息整理。竞品参数与获批状态会持续变化,最新规格、适应症与注册状态以各厂商公开披露为准;各产品名称与商标归其所有者所有,此处仅作识别之用。
02 · 盘子 → 03 · 收入
神经血管、恶性脑肿瘤相关、耳鼻喉、眼科(非白内障)四类合计。
边界判断直接决定切除范围与生存获益,价值主张最一致。
目标医院池约 120 家头部神经外科中心;再向耳鼻喉、眼科与重建外科扩展。
同一套硬件,软件按模式启用。教育与科研用途,不用于诊疗决策;面向医学院与教学医院显微技能中心、显微外科培训中心与动物实验室。训练期客户即首批装机候选。
硬件模块交付;软件许可与硬件绑定、按年计费;工程服务仅对显微镜厂商、按型号一次性。客户从高校与科研机构研究室起步,再到显微镜整机厂与导航系统厂(含手术机器人整机企业),验证需求、接口与付费意愿;三甲神经外科是取证后的装机目标。
同一套系统切换到手术导航模式。整机装机扩规模;增强版软件许可按年续费;专用耗材注册后启动。用装机扩规模,用软件与耗材形成持续收入。
同一套硬件、同一套配准与追踪,软件按模式启用、按模式收费。取证前先把“经验”变成可量化指标并产生收入,取证后再进手术室——商业化与注册并行,风险分两步释放。
数据来源:手术量为中国卫生健康统计年鉴;市场规模为 Grand View Research 的公开市场报告。第三方预测的统计口径与假设可能与实际存在差异。
04 · 风险、资金与里程碑
下一阶段的关键任务,是把技术指标转化为临床证据和可注册产品。创新集中在感知与配准;系统只提示不执行,决策始终在术者。三类风险各有对应动作,分步释放。
种子轮投资意向已达成,由多位个人投资人联合出资,可支撑 18 个月,推进到 Pre-A;奖金与政府资助作为非稀释性补充。路径是:权益落定 → 样机交付 → 第三方验证 → 医院 PoC → 启动 Pre-A,交付物与拨付节点一一对应。
自交割日起算;知识产权布局启动,广州落地与运营底座搭建。
两台可演示、可送检的样机;显微镜接口规范定稿。
体模精度、生物相容性与电磁兼容测试;注册分类界定沟通。
目标不少于 2 家医院 PoC 协议、1 家 OEM 接口验证洽谈;启动 Pre-A。
RESOURCE PRIORITIES
MILESTONES
手术量口径与数据来源见上文「临床问题」一节。市场规模与商业路径用于说明商业逻辑,实际经营表现将受装机爬坡、毛利率、渠道折扣与注册后上市节奏等因素影响。里程碑为规划口径,实际节点以交割日与验证进展为准;具体定价、装机计划、融资金额与资金使用明细结合里程碑预算、现金流和注册计划联动测算,不在本页披露,可在正式尽调材料中提供。
CONTACT
欢迎神经外科与显微外科团队、显微镜与器械厂商,以及关注医疗器械早期项目的投资机构直接与我们联系。
完整尽调材料——含临床验证计划、注册路径细节、财务测算与资金使用明细——可应要求提供。来函请说明机构与用途。
邮箱地址需开启 JavaScript 后显示 微信 · 扫描或长按识别二维码
DYNWAY
定微科技的第一款产品是显微手术智能导航系统,背后是两项关键技术创新:亚毫米级术中实时配准与微米级器械实时追踪。二者合起来是一层术中感知——它是具身手术智能感知层的基础,也让脑机接口植入手术的自动化成为可能:先服务显微手术导航,再延伸到手术技能训练与评价。